
Исследователи из Японии создали систему, которая позволяет электромобилю заряжаться практически сразу после парковки. Технология должна помочь отказаться от громоздких кабелей и стационарных разъёмов. Разработку описали специалисты Osaka University в исследовании, опубликованном 26 августа в IEEE Open Journal of Vehicular Technology.
Система основана на беспроводной передаче энергии. Катушка внутри установленной в земле площадки создаёт переменное магнитное поле, а расположенная под автомобилем приёмная катушка преобразует его в электрический ток для аккумулятора. Эффективность зарядки зависит от того, насколько точно совмещены два элемента.
Для определения положения машины учёные применили короткие радиосигналы. Система вычисляет расстояние и угол между автомобильной катушкой и зарядной площадкой, после чего помогает водителю занять оптимальное положение. Это особенно важно при небольшом смещении автомобиля, которое может замедлить зарядку и снизить её эффективность.
Разработка может пригодиться беспилотным роботакси и другим автономным машинам, которым требуется быстро восполнять запас энергии без помощи человека. «Мы надеемся, что это исследование приведёт к будущему, в котором электромобили будут заряжаться просто благодаря парковке, подобно смартфонам на беспроводных зарядных устройствах», — заявил первый автор работы Рётаро Хада. Его слова приводит Live Science.
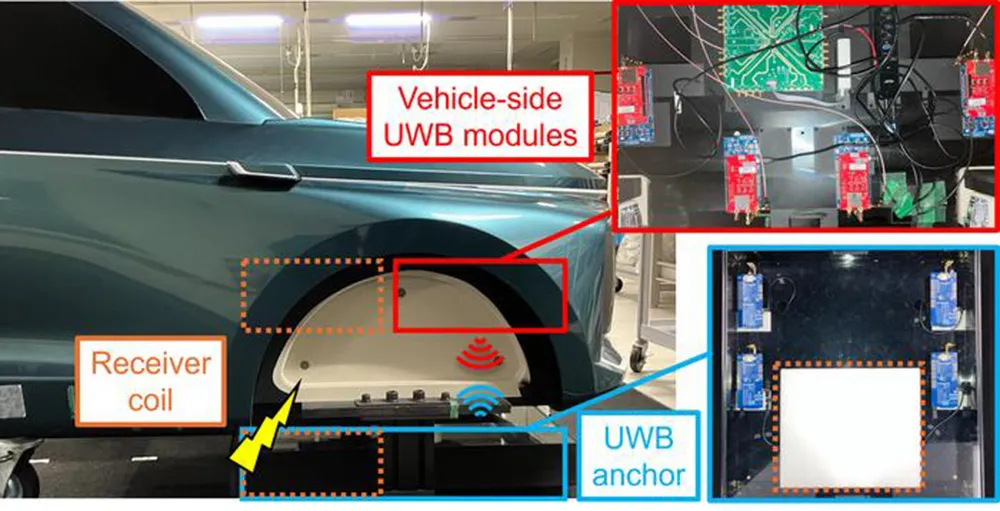
В существующих системах для совмещения катушек используют магнитные датчики или камеры. Магнитные решения эффективны на небольшом расстоянии, а камеры могут работать хуже из-за дождя, недостатка света или загрязнения площадки. В новой конструкции четыре сверхширокополосных радиоустройства вокруг автомобильной катушки обмениваются данными с четырьмя антеннами, установленными возле зарядной площадки.
Положение катушки определяется по времени прохождения радиоволн и небольшим различиям в моменте их поступления на датчики. В лабораторном эксперименте с уменьшенной моделью машины система находила координаты катушки с погрешностью до 2,32 миллиметра, а направление определяла с точностью до 0,25 градуса. После корректировки искажений радиосигнала ошибку позиционирования удалось сократить примерно в пять раз, однако разработке ещё предстоят испытания на улице, полноразмерных электромобилях и в условиях реальной зарядки.