Исследователи лаборатории адаптивной робототехники Университета штата Колорадо разработали робота TeCoBot, способного менять форму и объединяться с другими аппаратами. Об этом сообщает сайт Universe Today. Конструкция предназначена для передвижения по неровной поверхности, среди крупных камней и в узких расщелинах, где колёсные и винтовые роботы сталкиваются с трудностями.
В основе TeCoBot лежит принцип тенсегрити — конструкции, в которой жёсткие стержни удерживаются натянутыми эластичными тросами. Такой подход позволяет отказаться от тяжёлых металлических шарниров и создать гибкий корпус. Идея получила широкую известность благодаря архитектору Бакминстеру Фуллеру в середине XX века, а NASA уже применяло её при разработке сферического аппарата SUPERball для смягчения ударов при посадке на планеты.
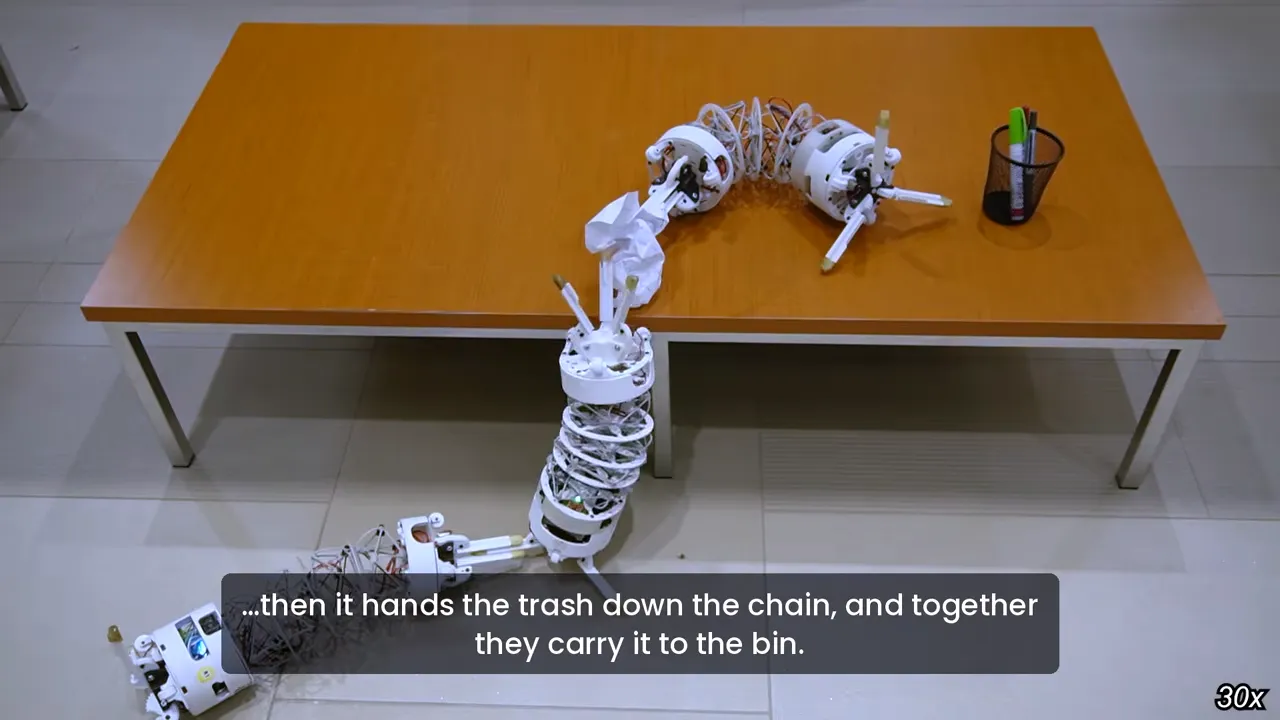
Длина робота составляет около 587 миллиметров, масса — примерно 600 граммов. Его корпус состоит из четырёх последовательно соединённых додекаэдрических модулей, внутри которых размещены лёгкие стержни и упругая решётка, напечатанная на 3D-принтере. Три троса из плетёной рыболовной лески приводятся в движение небольшими моторами, благодаря чему аппарат может изгибаться в любую сторону, сжиматься примерно вдвое, ползти подобно гусенице, перемещаться боком и подниматься вертикально.
На обоих концах TeCoBot установлены сменные захваты, что позволяет приспосабливать аппарат к разным задачам. Мягкие накладки подходят для работы с хрупкими предметами, а усиленный механизм с червячной передачей способен надёжно фиксировать другой захват без постоянного расхода энергии. Несколько роботов могут сцепляться друг с другом и формировать разные конструкции: например, обхватывать трубу или собираться в Н-образную систему для движения в тесном пространстве.
Гибкое устройство корпуса обеспечивает так называемый встроенный интеллект: при столкновении робот способен уступить препятствию без сложной перенастройки всей системы управления. Такая модульность может пригодиться для работы в лунных кратерах и пещерах Марса. Пока аппарат управляется операторами вручную по беспроводной сети, однако разработчики планируют установить более быстрые моторы и добавить коллективный режим, который позволит десяткам роботов действовать совместно.